
柔性上料工作站到场,最怕两件事:机械装上了,视觉看不清;视觉看清了,节拍跟不上。上海科迎法电气在产线现场做联调时,通常按机械对接、视觉标定、节拍联调、换型的顺序推进,每一步都有明确的判定标准,不达标不往下走。下面把这几步拆开,给出可以直接照做的动作和数值。
柔性上料的难点不在机器人本身,而在工件。工件越轻、越软、越容易缠绕,供料与分离的难度越高;视觉能解决定位,解决不了粘连与叠料。选型前先把工件清单列出来:尺寸、重量、材质、表面状态、来料包装,一项都不能少。
一、到场与机械对接:先找三个基准
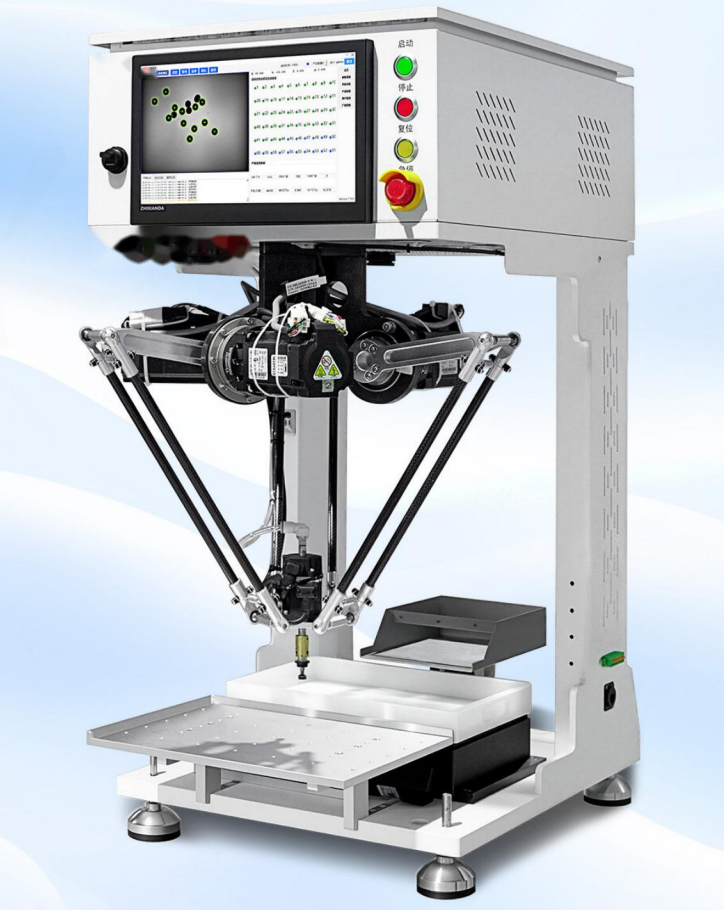
开箱先核对清单:机器人本体、控制器、视觉相机与镜头、光源、供料器、治具、安全围栏、线缆。工作站占地不大,但对地面平整度敏感,安装面水平度建议控制在每米零点零五毫米以内,地脚螺栓按对角线顺序分两次紧固,别一次拧死。
地基与减振要一起考虑。并联机器人高速运行时反作用力明显,底座刚度不足,整机振动会让视觉图像发虚;与冲压、锻压设备相邻的工位,底座下要加隔振垫,必要时做独立基础。地面平整度不够,先用自流平找平,别用垫片硬凑。
对接找三个基准:底面、侧面、定位销。底面决定高度,侧面决定与上游皮带或料盘的相对位置,定位销保证重复精度。三个基准对不上,后面视觉标定再准也没用。与上游设备的高度差控制在正负零点五毫米,接料口留二到三毫米的导入倒角,避免工件卡边。
气路与电气分开走。真空吸盘负压建议在负六十千帕以上,管路加过滤器;相机与光源的线缆远离伺服动力线,间距至少一百毫米。柔性上料工作站通常配并联机器人,动作快、惯性大,底座与围栏要按厂家要求做独立基础,别直接固定在薄楼板上。
安全围栏与光栅按风险评估配置。机器人工作范围要完全隔离,安全门加联锁,开门即停;上料口用安全光栅,遮挡时机器人减速或停止。安全装置不是验收后补装,机械对接阶段就要把位置留出来。
二、视觉定位标定:从像素坐标到机器人坐标
第一步做相机内参标定,用棋盘格拍十五到二十张不同姿态,重投影误差控制在零点一像素以内。第二步做手眼标定,让机器人带着标定板在视野内走九个以上位置,姿态要覆盖实际抓取范围,不能只在正上方拍。第三步做传送带标定,工件随皮带运动,编码器脉冲与像素位移要对齐。
标定板的选择也有讲究。视野大、精度高的场合用陶瓷或玻璃基板,热膨胀小;普通打印板受潮会翘曲,重投影误差怎么调都下不来。标定板要定期送检,磕碰后立即更换,别拿一块变形的板反复标。
标定完成后必须复核。把标准件放在视野中心、四角、边缘,比较视觉输出坐标与机器人实际到达坐标的偏差,重复精度要求通常为正负零点零五毫米,偏差超过就要查镜头畸变、标定板平整度和光源稳定性。反光工件要换漫射光或同轴光,别指望算法修图。
光源稳定性直接决定标定能否保持。LED光源连续工作两小时,亮度可能漂移百分之三到五,标定时的灰度基准就变了。选带亮度反馈的控制器,或每两小时用标准件复核一次,能把漂移压住。频繁开关的工位,预热十分钟再标定。
来料姿态也要评估。工件正反面、朝向、叠料、粘连,都会让视觉定位失败。供料器要能把工件整理成稳定姿态,视觉只做微调。分选与定位可以配合CCD外观分选机做前道把关,把姿态不合格的工件提前剔除,别把压力全压在上料端。
标定不是一次性的。相机松动、镜头受撞、光源更换、皮带张紧变化,都会让标定失效。把标定周期写进点检表:每周复核一次九点,每月做一次完整标定;换型后、清洁镜头后必须复核。标定数据存档,偏差变大时能追到原因。
三、上料节拍联调:空跑、带料、混料
空跑先测机器人单次取放时间,再测视觉处理时间,两者相加不等于节拍,还要算通讯与等待。节拍按最慢环节加百分之十余量设定,别把机器人跑到极限,长期运行会掉速,热了之后伺服也会限流。
带料后看三个数:抓取成功率、放置精度、节拍波动。抓取成功率低于百分之九十九点五,先查吸盘或夹爪,再查来料姿态;放置精度按工件公差的三分之一控制;节拍波动超过百分之十,通常是视觉处理时间不稳定或供料器节拍不匹配。
抓取失败要分类统计:没看见、看见了没抓准、抓准了掉落、放置偏移。四类原因对应不同处理,混在一起只会在机器人参数上乱调。每天记录前十次失败图像,一周就能看出主要矛盾。
混料是最接近真实的测试。把两种以上规格的工件混在一起,看视觉能否正确识别并调用对应配方。混料测试至少连续跑两小时,记录每次异常。很多工作站单料跑得很好,一混料就频繁停机,原因往往是配方切换逻辑没写对,而不是硬件不行。
节拍瓶颈往往在供料器,不在机器人。供料器出料间隔不稳定,机器人只能等;出料姿态不一致,视觉反复重拍。先把供料器的节拍与稳定性调好,再调机器人轨迹,顺序反了会白忙。记录连续一百次供料的间隔,波动超过百分之十五就要修供料器。
四、快速换型:治具、配方与十分钟目标
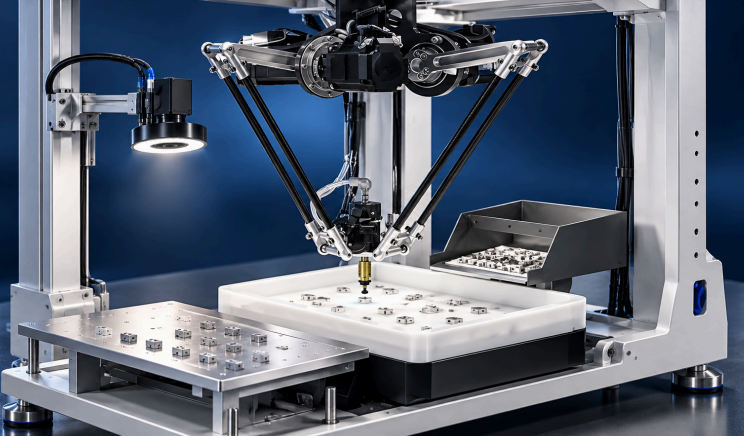
换型时间要量化。拆旧治具、装新治具、调视觉、试跑首件,四段分别计时,目标是把总时间压到十分钟以内。治具用快换定位销加凸轮锁紧,重复定位精度控制在正负零点零二毫米;气管与线缆用快插接头,编号对应,避免插错。
治具设计要防呆。工件有方向,治具就做不对称定位,装反了放不进去;易损面加软垫,避免夹伤。换型时旧治具要有存放位,编号挂在治具板上,别堆在工位旁边,下次找不到。
配方管理要版本化。每种工件对应一套视觉参数、机器人轨迹与节拍设置,调用时一键切换,切换后自动跑首件确认。配方改动要留记录,谁改的、改了什么、为什么改,出了问题能追。没有版本管理的配方,三个月后没人说得清哪套是量产用的。
换型后的首件必须做全尺寸确认,不能只看能不能抓起来。放置位置、姿态角度、有无压伤,都要检查。像电子元器件检测设备这类下游工位对来料姿态敏感,上料端换型后要与下游一起确认,别各测各的。
换型记录要留下首件照片与关键尺寸。下次同型号再换,先调出记录对照,不用从零试。记录里写清治具编号、配方版本、首件判定人与环境温度,出现批量问题时能追到哪一次换型埋下的偏差。记录不进入台账,换型经验就留在某个老师傅身上。
换型不只是机械动作,还包括检测端的联动。上料姿态变了,下游的检测参数也要跟着换;如果下游是AOI视觉检测平台,配方要同步切换,否则会出现上料对了、检测错了的假故障。换型清单里加上下游确认一项,能省掉大量扯皮。
五、验收清单:十项逐条签
1. 机械安装水平度与地脚紧固;2. 三个基准面位置与高度差;3. 气路压力与真空度;4. 相机内参重投影误差;5. 手眼标定重复精度;6. 传送带标定误差;7. 单料抓取成功率;8. 混料识别正确率;9. 连续两小时节拍波动;10. 换型时间与首件确认记录。
清单之外还要做一次满负荷测试。按产线最高节拍连续跑四小时,记录停机次数与原因;停机超过三次,先解决问题再签字。验收数据要留原始记录,别只写合格两个字。
记录表按工位编号归档,纸质与电子各一份,下次验收先翻上一次的记录。
每项记录实测值、判定结论与操作人,缺一项不算验收完成。节拍与精度是互相拉扯的,验收时要写明在什么节拍下达到什么精度,别让两个指标各自美丽。高速运行时精度掉一档,是正常现象,关键是提前约定。
验收还要看可维护性。气路过滤器是否好拆,吸盘更换要不要拆整臂,相机镜头清洁要不要爬上去,这些决定日常维护愿不愿意做。把维护动作时间写进清单,超过十分钟的动作要重新设计。
最后是培训与文档。操作员要会换型、会处理卡料、会看报警;维护人员要会重新标定。需要按工件尺寸与节拍配套的项目,可以在视觉与上料设备产品列表里对照各型号的工作范围、重复精度与供料方式。科迎法电气的经验是,把联调当成一次完整的工程交付,而不是装完机器顺手调两天。


