
采购会上常听到一句话:这台相机像素高,能不能顺便把高度也测了。答案是测不了,或者只能测得很勉强。二维图像记录的是反射率,高度信息在成像时已经被压扁;靠阴影、焦距或纹理去猜高度,换一个颜色、换一批来料就失效。上海科迎法电气在给客户做方案评审时,先把3D激光轮廓与2D视觉的边界摆清楚,再谈选型,能省掉大量返工。
两种技术不是新旧关系,而是分工关系。一个回答"多高、多深、多平",一个回答"什么颜色、什么纹理、有没有脏污"。把问题问对了,工具自然就定了。
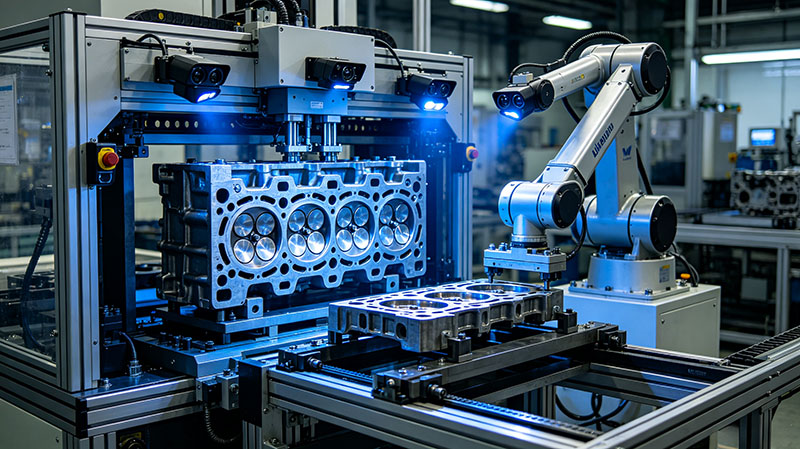
一、原理不同:3D激光轮廓与2D视觉检测的输出差异
2D视觉用面阵或线扫相机加镜头成像,传感器记录每个像素接收到的光强,得到灰度或彩色图像。它能分辨的是反射率差异:黑与白、亮与暗、有与无。分辨率由像素数与视场决定,五百万像素看一百毫米见方,像素精度大约零点零五毫米。
3D激光轮廓用激光线投射到工件表面,另一侧的相机从固定角度观察激光线的形变,按三角关系逐点算出高度。传感器一次输出一条剖面,几千个点,配合产线运动或自身扫描,拼成三维轮廓。它记录的是几何位置,与颜色无关。
还有结构光与飞行时间两条路线,前者一次成面、适合静态测量,后者量程大、精度略低。产线上做在线轮廓测量,激光三角法最常见,因为轮廓率高、结构紧凑、对环境光不敏感。
原理差异带来一个直接结果:2D图像里,白色划痕和白色反光可能长得一样;3D轮廓里,两者高度不同,一眼就能分开。反过来,3D对颜色完全无感,印刷字符、标签、油污这类缺陷它看不见。
有些方案声称用2D测高度,原理是阴影法或光度立体:靠已知的光源方向,从明暗变化推算坡度。这在表面均一、光照稳定的实验台上可行,到了产线,来料颜色一变、光源一脏,结果就漂。它可以做趋势判断,不能当计量用。
二、能力边界:轮廓测量与外观检测的分界
下表按实际选型最常问的六个维度对照,可以把这张表当成初筛工具,先划掉明显不合适的路线,再谈具体型号。
| 维度 | 3D激光轮廓 | 2D视觉 |
|---|---|---|
| 输出信息 | 高度、点云、剖面轮廓 | 灰度或彩色图像 |
| 强项 | 高度、段差、平面度、体积、宽度 | 颜色、纹理、字符、污渍、缺件 |
| 弱项 | 颜色与纹理、镜面与透明件、深孔遮挡 | 高度与深度、无纹理的浅缺陷 |
| 表面要求 | 漫反射为主,倾角过大会丢点 | 光照可设计,反光件需偏振或同轴光 |
| 精度口径 | 高度重复性零点一至一微米,横向十至五十微米 | 像素精度零点零二至零点一毫米 |
| 成本构成 | 传感器加运动机构,单价较高 | 相机加光源镜头,单价较低 |
表格里最容易被忽略的是表面要求。镜面不锈钢、抛光模具、透明玻璃,激光打上去要么反射到别处,要么穿透,轮廓直接断线。这类工件要么喷显影剂,要么改用同轴结构光,要么老老实实用2D加侧光。
另一个是遮挡。深孔、凹槽、倒扣结构,激光从一侧打进去,另一侧形成阴影,点云出现空洞。判断办法很简单:拿一件实物,按实际安装角度摆好,看传感器能不能看到要测的面,看不到就换角度或换方案。
视野与分辨率是一对矛盾。想把零点零五毫米的缺陷看清,视场就不能太大,一台相机覆盖不了整件工件,只能多相机或分段拍。3D同理,横向分辨率与测量宽度成反比,标称宽度下能用的点数往往只有中心区域。
材质的影响比参数表更直接。黑色哑光件吸光,激光回波弱,点云稀疏;高亮镀层把激光反射走,剖面断裂。选型时带实际工件去试打,比看样本上的最佳案例有用得多。
三、精度、节拍与成本,别只看一个数
精度要连着量程看。同一台激光轮廓传感器,量程从十毫米放到一百毫米,高度分辨率会明显下降,这是光学原理决定的。样本上写零点一微米重复性,往往是在最小量程、最短工作距离、最优表面条件下测的,现场工况达不到,实际值要打折扣。
节拍要连着运动看。3D测量需要传感器与工件之间有相对运动,要么产线在动、传感器固定,要么传感器自己扫。产线速度一米每秒、剖面间隔零点一毫米,轮廓率就要一万赫兹,这个量级不是所有型号都能做到。2D则是单帧曝光,微秒级闪光就能凝固运动,节拍压力小得多。
成本要连着配套看。3D传感器单价通常是2D相机的三到十倍,还要加运动机构、编码器、标定件;但3D一次给出高度,省掉了治具和人工抽检。算总账时要看三五年,不要只比采购单。
标定是隐性成本。3D测量需要平面标定、手眼标定,温漂之后还要复标;2D也需要标定,但维度少、工具成熟。产线换型频繁的场合,标定时间要计入换型工时,否则设备买回来也不敢动。
环境光对两者的影响不同。2D对外来光敏感,车间窗户、指示灯都可能改变阈值,需要遮光罩与窄带滤光;3D用窄带滤光片,抗环境光能力强,但强阳光直射仍会干扰。产线靠近窗户的工位,这一点要提前确认。
接口与算力也是成本。3D输出的点云数据量大,千兆网口、万兆网口、专用采集卡的选择会影响上位机配置;2D图像相对小,普通工控机就能处理。多路3D同时工作时,带宽常常先于算力成为瓶颈。
四、四类场景,落法各不相同
电芯极柱与焊缝,归3D。极柱高度、平面度、焊缝余高、涂胶厚度,这些量必须给数值,二维图像只能看轮廓阴影,给不出可信的深度。3D轮廓测量设备在这类工位上通常配编码器同步,产线不停机连续扫描,输出高度图与判定结果。
壳体外观与标识,归2D。划痕、凹坑、脏污、丝印、二维码、绝缘膜翘边,靠颜色与纹理区分,3D看不出差别。这类工位的关键是光源:划痕用低角度暗场,凹坑用同轴光,字符用背光或漫射光。
复合缺陷要拆开看。同一个电芯上既有表面划痕又有极柱高度,硬塞给一套系统,算法会互相迁就。合理的做法是拆成两个工位,各自用最合适的传感器,再把结果按条码合并。AI视觉检测系统负责纹理类判定,轮廓传感器负责尺寸类判定,中间用统一的结果字段对接。
电芯段是两类技术交汇最密集的地方。壳体凹坑用2D暗场,极柱高度用3D,封边褶皱又回到2D。电芯外观检测方案通常会把取图角度、光源颜色与判定项列成一张表,按表配置比临时搭配稳妥。
玻璃与透明件是特殊一类。透明瓶体的异物、裂纹适合背光2D,瓶口内外径、瓶底厚度适合3D或激光位移。玻璃注射器检测案例里,两类传感器是配合使用的,单靠一种都覆盖不全。
极片与涂布段是2D的主场。对齐度、涂宽、留白、极耳位置都是平面尺寸,用线扫加背光或同轴光就能稳定检出;涂层厚度则要激光位移或测厚仪,不属于轮廓相机的强项。把测厚硬塞给轮廓传感器,量程与精度都不匹配。
五、视觉方案对比之后:先定位,再测量
组合的第一条原则是分工明确。2D先用低分辨率大视场找位置、找候选,把坐标传给3D,3D只在小视场里做高精度测量。这样既省成本,又避免3D在大范围内扫来扫去。
第二条是坐标统一。两台传感器装在同一支架上,用同一套标定板建立关系,输出的坐标才能对齐。否则2D说缺陷在左上角,3D测的是中间,数据对不上,复判也没法做。
第三条是节拍预算。组合方案的总时间等于最慢的那一环,不是两者相加。2D和3D可以并行触发,但结果要在一个节拍内汇总,通信和判定逻辑都要提前设计。
第四条是验收口径。同一件标准件,2D看缺陷判定是否稳定,3D看十次重复测量的极差。两套数据分开验收,再合并看一致性,不要用一套指标套两种技术。标定周期按温漂定,一般每季度复标一次,撞机后立即复标。
实际落地时,先做缺陷清单,再逐项标注"要数值还是要判断"。要数值的给3D,要判断的给2D,两项都要的做组合。清单做完,方案基本就定了,剩下的只是型号与视野的匹配。
维护要按传感器分别制定。2D看镜头与光源衰减,3D看窗口污染与标定漂移;激光窗口沾了油雾,点云会整片丢失,表现却像算法坏了。点检表里把窗口清洁、标定复核、编码器检查列成固定项,故障率会明显下降。
需要把两类技术放进同一条产线的企业,可以在视觉检测设备产品列表中对照各平台的传感器配置与适用工序,再按缺陷清单做取舍。科迎法电气的经验是,选型争议大多不是技术之争,而是问题没问清楚。


