
视觉系统装好、软件点亮、屏幕上能框出缺陷,这不叫上线成功。真正决定一套AI视觉能不能在产线上站住的,是上线后的第一周:标定有没有做对,光有没有打对,阈值定在哪里,误判率是往下走还是往上走。上海科迎法电气在配合产线调试时,习惯把这一周当成一个独立的工程阶段来排,而不是装机完成后顺手调两天。下面按五段展开,每段给出判断标准和常见失败现象。
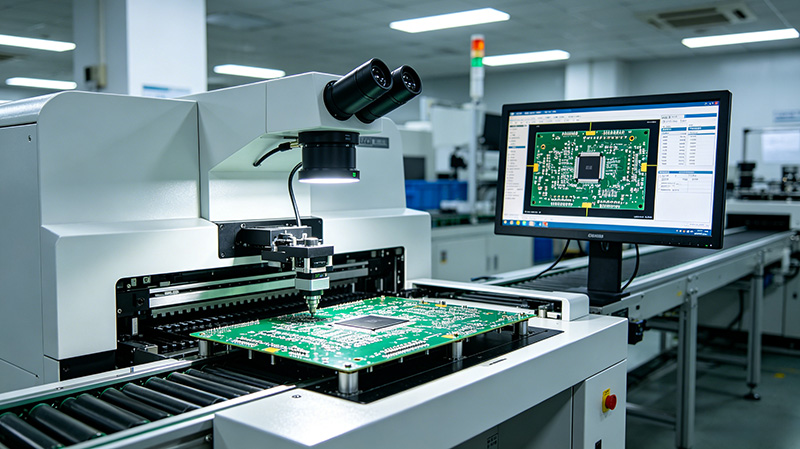
先把一句话说在前面:AI不等于不用调参数。深度学习解决的是特征提取,不解决成像质量。光照不均、曝光过度、标定歪斜的图像,喂给再好的模型也只能学到噪声。首周的时间分配,建议成像与标定占六成,模型与阈值占三成,剩下一成留给记录和复盘。
一、上线前准备:把能量化的东西先列出来
准备阶段只做一件事:把检测需求翻译成数字。缺陷类型有几种,每种的最小尺寸是多少毫米,允收与拒收的边界在哪里,产线节拍是每分钟多少件,这些不写清楚,后面的标定和阈值都无从谈起。最小缺陷尺寸决定精度要求,行业经验是缺陷在图像上至少占三个像素,反推分辨率为视野宽度除以像素数,比如视野一百毫米、相机五百万像素(横向约两千五百像素),单像素对应零点零四毫米,能稳定检出的缺陷下限在零点一二毫米左右。
硬件清单要逐项确认:相机与镜头、光源与控制器、触发传感器或编码器、剔除机构、气路、工控机与网口。触发方式最容易出问题,编码器信号抖动会让取像位置漂移,表现为同一位置的缺陷时有时无。剔除机构要与视觉节拍对齐,从判定到执行有几十毫秒延迟,延迟没补偿,坏品就会漏到良品箱。相机、光源、触发与剔除最好挂到同一套AI视觉检测平台上,参数改动能一次下发到各工位。
环境也要提前处理。产线附近的变频器、伺服驱动器是干扰源,网线与动力线要分开走;环境光变化会让灰度整体漂移,工位要加遮光罩;设备底座如果与冲压机共用地基,振动会让图像边缘发虚。这些条件在准备阶段改,成本最低。
准备阶段还要把验收指标写进调试单:检出率不低于百分之九十九点五,漏判率不高于千分之二,误判率不高于百分之一,单件处理时间不超过节拍的三分之二。指标写清楚,首周的每一次调整才有比较的基准,否则调完只能凭感觉说"好像好一点了"。同时约定样本来源:试跑阶段至少覆盖三个批次、两种来料状态,只有一批料的样本,做出来的模型经不起换批。
二、相机标定:内参、外参与畸变校正
内参与镜头选择
内参描述的是相机自身的焦距、主点与像素尺寸,一般用棋盘格标定板求解。拍摄十五到二十张不同姿态的标定板图像,覆盖画面的中心、四角与倾斜角度,重投影误差控制在零点一像素以内。误差偏大通常不是算法问题,而是标定板不平、打印精度不够,或者拍摄时标定板反光。需要测尺寸而非只做有无判断的工位,优先选远心镜头,普通镜头的透视误差在工件有厚度时会放大成测量偏差。
外参与手眼关系
相机看到的坐标要换算到产线坐标,才有意义。固定相机做九点标定,让标定物在视野内走九个位置,记录像素坐标与机械坐标,拟合出转换矩阵,残差超过零点零五毫米就重做。机器人带相机的手眼标定更麻烦,末端姿态变化会引入旋转误差,标定点的姿态要覆盖实际工作范围,不能只在正上方拍九张。
畸变校正与复核
广角镜头边缘的桶形畸变会让同一个工件在画面中心与边缘测出不同尺寸。标定完成后必须复核:把标准块依次放在中心、四角、边缘,比较测量值,差值超过公差的三分之一就说明畸变校正不足。复核用的标准块要送计量,别拿一把卡尺量出来的尺寸当基准。曾有产线把畸变当成了工件公差,批量误判了一个星期,最后发现是标定图像里有一张失焦。电芯类工件的标定误差会放大成误判,可对照电芯外观检测机的光型与节拍配置。
三、打光与曝光:先定光型,再定参数
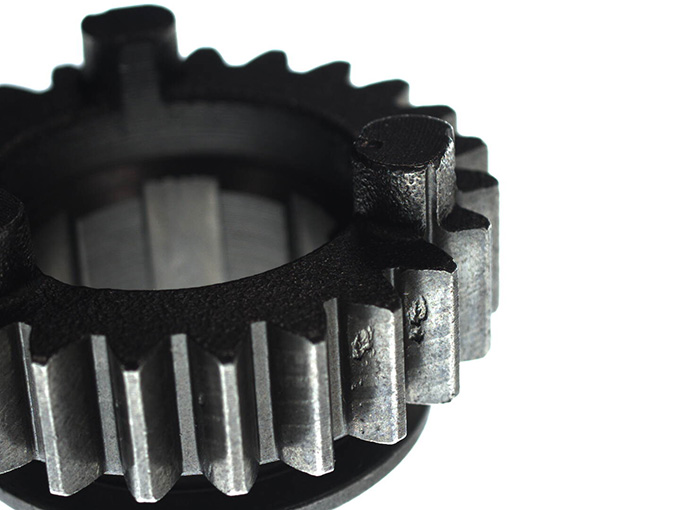
光型按缺陷类型选,不按习惯选。表面划痕与凹坑用低角度暗场,光贴着表面走,缺陷才会亮;字符与丝印用同轴光,反射均匀、对比度高;透明件的内部异物用背光,异物呈黑影,注射器这类小目标异物检测可参考注射器异物检测设备的背光与旋转取像方案;圆柱面与反光金属用穹顶光,消除高光带;平面度与高度差则要上结构光或激光。选错光型,后面所有参数都在错误的方向上优化。
曝光与增益要一起定。曝光时间受运动模糊限制,工件速度乘以曝光时间应小于一个像素的对应尺寸,超了边缘就拖影。增益尽量压低,增益越高噪声越大,模型会把噪声当成缺陷特征学进去。判断曝光是否合适看灰度直方图:背景与特征两个峰要分开,峰值落在八十到二百之间,贴到二五五就是过曝,过曝区域的细节无法恢复。
频闪光源要与相机同步,控制器延时、相机触发延时、曝光窗口三者要对齐,错开几毫秒,画面亮度就会忽明忽暗。调试时连续采一百帧,看平均灰度波动,波动超过百分之五就回去查同步与时序。
光源本身会衰减。LED使用半年后亮度可能下降一成,光衰是渐进的,图像对比度慢慢变低,模型却没跟着更新,表现为误判率逐月爬升。对策是把光源亮度写进点检项,每月测一次标准片灰度;控制器采用恒流驱动、带亮度反馈的型号,衰减可以被补偿掉一部分。温漂同样影响成像,夏天车间温度升高,相机噪声上升、镜头焦点轻微偏移,工位加个简单的外罩比换镜头有效。
四、阈值设定与模型:先规则,后学习
顺序建议是先跑规则,再上模型。规则阈值能解决的问题——面积、灰度差、边缘梯度、位置偏移——不要交给模型,规则可解释、好维护,出问题能立刻定位。只有形状不规则、缺陷形态多变的场景,才值得用深度学习。先用规则把明显良品与明显坏品分开,剩下的灰色地带交给模型,样本效率和稳定性都会好很多。
阈值设定先回答一个问题:漏判和误判哪个更不能接受。多数产线先控漏判,阈值往严的方向偏,代价是误判率上升,靠人工复判兜底;等模型稳定、样本积累够了,再逐步放宽。反过来一开始就追求低误判,漏出去的坏品会在客户端爆发,代价大得多。
模型训练看三件事:样本量、标注一致性、正负样本比例。同一类缺陷,两个标注员的边界画得不一样,模型学到的就是模糊边界。缺陷样本少的时候,用异常检测或数据增强,别硬凑正样本。上线后每周回灌一次新样本,模型版本要留档,出了问题能回滚。
阈值不要一次调到位。每次只改一个参数,改完跑同一批验证样本,记录漏判与误判的变化;同时改光、改阈值、换模型,最后说不清是哪一项起了作用。这条纪律听起来笨,但它是首周唯一能把经验沉淀成数据的方法。需要测高度、平面度而非只看外观的工位,要换成3D激光轮廓仪。
五、首周稳定性记录:五天看什么
第1天做复核:重跑标定,空跑两百件,确认取像位置、触发时序、剔除动作都对。第2天小批量试跑,只统计不拦截,把每一张判NG的图存下来,晚上人工复核一遍,标出真缺陷与误判。第3天调阈值,改动一次记一次,版本冻结后不再随手改。第4天换班次、换批次验证,看不同操作员、不同来料下结果是否一致。第5天出周报:按缺陷类型统计漏判率与误判率,画出趋势。
记录字段固定六项:时间、班次、批次号、判定结果、人工复核结论、图像路径。别只记一个总数,按缺陷类型拆开才有意义——某类缺陷误判率高,往往指向光型或阈值,而不是模型整体不行。首周结束时,误判率应该呈下降趋势;如果曲线是平的甚至往上走,问题多半在成像,不在算法。
不同工位的方案差异很大,选型前先在机器视觉检测设备产品列表里把视野、精度、节拍三个参数对齐,再谈型号。科迎法电气的看法是:首周把标定和光打扎实,后面半年的维护量会少一大半。


