一、产品概述
微米级缺陷的专用检测平台
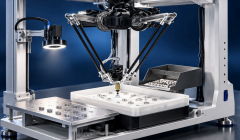
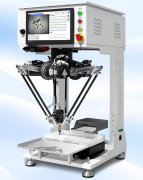
高精度电子元器件视觉检测设备,是上海科迎法电气面向半导体、精密电子、陶瓷元器件、微型组件等领域推出的超高精度视觉检测产品,聚焦微米级缺陷与微孔尺寸检测,为精密制造提供极限感知能力。
通用设备以毫米级为目标,关注“有没有明显异常”;这台设备面对的却是肉眼难辨的崩边、细如发丝的划痕与零点几毫米的通孔。判断标准从“看得见”转为“量得准”,光路、光源、算法、机构任一环节有短板,都会直接变成漏检与误判。
软硬件一体化的全维感知
设备采用2 亿像素工业相机 + 结构光 3D 视觉技术,搭配100X 高精度远心镜头,实现超高分辨率成像与三维形貌重建。二维图像负责颜色、纹理与边缘,结构光负责高度、台阶与深度,两条信息链互补,构成所谓的“全维感知”。
设备可稳定检测0.4–0.8mm 直径微孔、微小崩边、表面划痕、气泡、裂纹、脏污等细微缺陷,缺陷检测精度≤1μm,定位精度达 5μm,远超传统视觉设备能力。原本依赖抽检与人工目检的工序,由此有条件改为逐件全检,判定结果也固化为可追溯的数据。

二、检测对象与缺陷类型
典型工件形态
换能元集成模块、陶瓷片组件、微型玻璃管、精密引脚,是这台设备最常打交道的几类工件。它们外形小、批量大、单件价值不低:一片崩边可能让整个模块报废,一根引脚划伤可能导致焊接虚连,因此这类产线真正需要的是全检,而不是抽检。
缺陷类型与检测难点
缺陷大致分三类:尺寸与形位类,如孔径、壁厚、同心度、引脚间距、崩边尺寸;表面类,如划痕、裂纹、气泡、脏污、镀层不均;内部与透明类,如玻璃管内部气泡、夹杂、透光异常。三类缺陷的成像逻辑不同,对应的算法规则也不一样。
| 缺陷归类 | 典型表现 | 检测难点 |
|---|---|---|
| 尺寸与形位 | 孔径偏差、崩边、壁厚不均、引脚间距超差 | 边缘过渡带窄,边界定位易受噪声干扰 |
| 表面缺陷 | 划痕、裂纹、脏污、镀层不均 | 与正常纹理、反光条纹混淆,对比度随角度变化 |
| 透明与内部 | 玻璃管气泡、夹杂、透光异常 | 光线穿透导致边缘发散,普通环形光难成对比 |
三、高精度成像方案
远心镜头为何不可替代
普通镜头存在透视误差:工件稍偏离焦平面,成像尺寸就变化,同一个孔在视场中心与边缘测得的直径可能不同。远心镜头使主光线近似平行于光轴,放大倍率恒定,尺寸测量才有意义。100X 高精度远心镜头把这一特性推到微米尺度,解决的是“测准”而非“看大”。
远心度、景深与畸变须同时评估:远心度决定测量一致性,景深决定允许的工件高度波动,畸变决定边缘能否直接参与测量。倍率越高景深越浅,对 Z 向精度与工件姿态的要求也越苛刻,这正是高精度设备必须配精密定位机构的原因。
2亿像素与结构光的分工
2 亿像素的直接收益是像素密度:同样视场下每个像素代表的实际尺寸更小,细微缺陷能占据足够像素,算法才有可用特征。但像素多不等于精度高,镜头解析力、光源对比度、机构稳定性任一项跟不上,多出的像素只会变成噪声,并拖慢运算。
结构光 3D 通过投射条纹并解算相位,得到表面高度分布,用于判断台阶高度、孔深、崩边塌陷量与翘曲。二维看“有没有”,三维看“差多少”,两者结合,才能把真正的崩边从边缘暗区中区分出来。

光源决定缺陷对比度
成像下限常由光源决定:划痕在正反射下可能消失,掠射下却会拉出亮线;气泡在同轴光下呈亮斑,背光下呈暗点。透明件更棘手,光直接穿透,普通环形光留不下对比度,边缘还会被折射拉出虚假轮廓。设备采用定制同轴光源垂直入射,配合远心光路抑制边缘发散;LED 亮度随结温漂移,需恒流控制与温度补偿,否则灰度变化会让阈值失准。
四、分辨率与精度换算
像素分辨率的基本算法
像素分辨率 = 视场宽度 ÷ 传感器横向有效像素数。设视场宽度为 F 毫米、横向像素数为 N,则单像素对应 F/N 毫米。要做微米级判定,缺陷至少要覆盖若干像素才能稳定分割;像素不足时,算法只能靠插值“猜”边界,重复性无从谈起。
精度、重复性与准确度
参数中的“缺陷检测精度≤1μm”与“定位精度 5μm”并非同一件事:前者指能分辨的最小缺陷尺度,后者指特征位置的可重复程度,准确度还要叠加标定误差、镜头畸变与工件姿态误差。三者混为一谈,是选型与验收争议的常见根源。
实际更值得关注重复性:同一工件反复上料十次,孔径测量的极差有多大。重复性差多为机构或光源不稳;重复性好而数值系统性偏移,则通常是标定或温度问题。微米级指标成立于特定视场、稳定机构、充分预热与正确标定的前提,离开这些条件,数字就失去意义。
五、算法与判定逻辑
定位配准与ROI划分
工件进入视场后先做粗定位,用模板匹配或轮廓拟合找到基准特征,再把测量区域对齐到工件坐标系。缺少这一步,工件在 V 型槽内稍有偏移,测量框就会压到背景上,边缘检测随之跑偏。远心镜头保证“偏移不改变尺寸”,配准则保证“偏移不改变位置”。
区域划分遵循“一缺陷一规则”:孔径用圆拟合,崩边用轮廓凸包差,划痕用方向滤波,气泡用局部对比度。规则越具体,阈值越守得住;试图用一个通用阈值覆盖所有缺陷,最终只能在漏检与误判之间来回摇摆。
特征量化与复判输出
分割后输出面积、长度、宽度、圆度、灰度差等量化特征,再与配方限值比较给出 OK 或 NG。关键不在“能不能检出”,而在“阈值设在哪”:过松漏检,过紧误判,须用已知良品与不良品标定。
智能复判用于降低误判:对处于阈值边缘的可疑品,自动换另一组光源或视角二次成像,确认后才判不良;软件支持人工复判与结果回写,争议样本沉淀为训练数据,模型随生产逐步收敛。一键建模、自动标定、参数化配置让换型由工艺人员完成,无需算法工程师驻场。

六、上下料与节拍控制
振动盘上料与V型槽定位
微小工件无法人工摆正,设备采用振动盘上料 + V 型槽定位,实现工件自动排序与精准姿态控制。振动盘通过频率与振幅调整让工件单列前行,V 型槽用两侧斜面把工件约束到同一姿态,使每次成像视角一致。上料的叠料、翻料与卡料,靠轨道宽度、挡料板高度与料位检测逐项收敛,卡料即报警停机,不带病运行。
分选输出与编带衔接
判定后良品与不良品由分选机构分道输出,可按需接入编带机,将合格件装入载带并热封,直接对接贴片或后续装配。编带对定位同样苛刻,元件在坑位中的偏移与角度会被下游贴装放大,分选前后的姿态保持不可轻视。
节拍上,设备检测速度可达 ≥100PCS/min,适配高速批量生产;微型玻璃管可达 200–600 件/分钟,精度保持 ≤1μm。实际产线还需扣除上料稳定与换型时间,选型应以连续运行一小时的平均节拍为准,而不是只看峰值。

七、稳定性与环境适应
温漂与热平衡
微米级测量对温度敏感:金属工件与机架热膨胀、镜头焦距随温度变化、传感器暗电流漂移,都会让同一尺寸在不同时段读出不同数值。做法是充分预热至热平衡再投产,并在软件中记录环境温度,对关键尺寸做趋势监控,出现单向漂移及时排查。
振动、粉尘与长期一致性
设备结构紧凑、防护等级高,适应车间粉尘、振动、温度波动等复杂环境。振动会转化为图像模糊与边缘抖动,设备须落在独立支撑或减振垫上,远离冲床、空压机;粉尘落在镜头或光源窗口会形成固定暗斑,被误判为脏污,定期清洁窗口是必要的日常动作。
八、技术参数
下表汇总主要配置与能力指标,便于方案阶段快速比对。指标为设备在标准工况下的能力表述,具体工件的可检测性仍需结合视场、材质与姿态确认。
| 项目 | 参数与说明 |
|---|---|
| 成像核心 | 2 亿像素工业相机 + 结构光 3D 视觉 |
| 光学镜头 | 100X 高精度远心镜头,低畸变、倍率恒定 |
| 微孔检测范围 | 0.4–0.8mm 直径微孔 |
| 缺陷检测精度 | ≤1μm |
| 定位精度 | 5μm |
| 检测速度 | ≥100PCS/min;微型玻璃管 200–600 件/分钟 |
| 光源配置 | 定制同轴光源,按材质切换照明组合 |
| 上料方式 | 振动盘上料 + V 型槽定位 |
| 软件功能 | 一键建模、自动标定、参数化配置、智能复判、数据追溯 |
| 适用工件 | 换能元集成模块、陶瓷片组件、微型玻璃管、精密引脚 |
| 适用行业 | 半导体、精密电子、陶瓷元器件、微型组件 |
九、应用场景与选型建议
四类典型场景
半导体与封装环节用于引线、焊点、封装体外观与引脚共面性检查;陶瓷元器件用于气孔、裂纹、崩边与尺寸分选;微型玻璃管用于管壁裂纹、内部气泡与透光异常;精密电子与微型组件用于换能元集成模块的外观确认。共同诉求是全检、可追溯、少人化,而非实验室里的单件测量。

选型需确认的四件事
一是工件与缺陷清单:最小特征尺寸、缺陷可接受尺度、材质与表面状态,直接决定镜头倍率与光源方案。二是节拍与工位数:单件检测时间乘以工位数能否覆盖产能,比单纯比较每分钟件数更可靠。三是判定标准来源:限值由谁制定、有无封样件与历史不良样本,决定调试周期。四是产线接口:上下料方式、是否编带、数据是否接入 MES。
十、安装调试与常见问题
设备交付后按“就位—预热—标定—试产—验收”推进:确认水平与减振条件,充分预热使光机达到热平衡,用标准件建立像素当量,以良品与不良品混合验证漏检与误判,最后用连续运行数据完成验收。流程不依赖算法背景,工艺人员按步骤执行即可。
能检测多小的缺陷
本机型缺陷检测精度≤1μm,可稳定识别 0.4–0.8mm 直径微孔及其周边的微小崩边、裂纹与划痕。更小的特征需在方案阶段确认镜头倍率、视场与工件姿态,不能把精度数值简单外推。
换型需要多长时间
换型主要做三件事:调整上料轨道与 V 型槽、调用对应配方(倍率、光源、检测区域与限值随之切换)、用首件确认判定。参数化配置与一键建模让大部分工作在软件侧完成,机械侧只在工件尺寸跨度较大时才动件。
车间温度变化会影响精度吗
会有影响,但可以管理。设备通过充分预热、恒流驱动与热源隔离抑制漂移,使用中记录环境温度并对关键尺寸做趋势监控。温度波动大的车间应避免风口直吹与阳光直射;公差极紧的产品,可在方案阶段提出恒温或温度补偿需求。
误判率偏高如何排查
先分清漏检还是误判。漏检多与对比度不足有关,检查光源角度、亮度与曝光;误判多与固定干扰有关,检查镜头窗口脏污、背景反光与机构抖动。两者同时出现时,优先确认工件姿态是否稳定、标定是否漂移,再用已知样本复测并查看特征值分布。