一条跑了半年的检测线,报警次数突然从每班十几次涨到上百次,或者反过来,客户投诉里开始出现本该检出的划痕。多数人第一反应是模型不行了,于是重新标注、重新训练,折腾两周,问题还在。上海科迎法电气在交付AI深度学习智能视觉检测系统之后做现场回访,发现误判突然变多,八成不是算法退化,而是成像条件先变了:光源衰减、镜头污染、工件表面状态变化,最后才轮到模型。判断顺序错了,越调越乱。
一、三种表现,指向三个方向
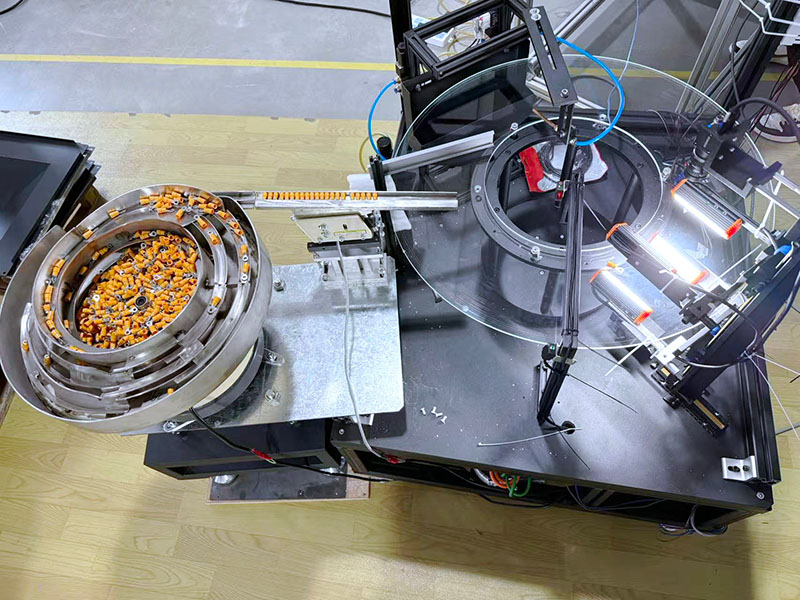
漏检变多:缺陷流出到复判或客户手里才发现,图像上缺陷还在,只是对比度低了、边缘糊了。这类问题优先查成像,尤其是光源与镜头。
过杀变多:良品被判成缺陷,停线复判量暴增。可能是阈值设得太紧,也可能是来料表面状态变了,比如换了切削液、换了批次,反光特性不一样。
位置相关:同一工位、同一位置总出错。比如图像左下角总是误报,那多半是光源边缘照度不足、镜头暗角,或者机械定位偏移,与模型无关。
还有一类看似误判、实则统计口径变了:把复判后的二次判定也算进误判,或者临时提高了抽检比例。先把漏检率、过杀率、复判一致率的定义统一,再比历史数据,否则会追着一个并不存在的趋势跑。
把这几类先分开,能避免把光学问题当成算法问题。下面按硬件、样本、模型的顺序往下查。
二、先排除硬件:光源、镜头、相机、触发
光源衰减与频闪
LED光源的光通量随结温与使用时间下降,标称五万小时的寿命,指的是光通量维持率降到七成的时间,不是不亮了才算坏。照度下降百分之十,图像对比度就明显变差,暗缺陷首当其冲。判断方法:固定一块标定板或黄金样品,每周在同一工位拍一张,比较灰度均值与直方图。均值下降超过百分之五,先查光源。
频闪是另一个隐蔽因素。相机曝光时间与光源驱动频率不同步时,不同帧的亮度会有细微差异,模型看到的就是抖动的输入。用示波器看驱动波形,或者把曝光时间设为光源周期的整数倍。检测透明玻璃容器内的微小颗粒时,这一点尤其关键,像玻璃注射器视觉检测设备这类要看零点五毫米级异物的场景,照度波动会直接把颗粒淹没在背景里。
光源角度与光谱
同轴光、环形光、条形光、背光解决的是不同缺陷的可见性。划痕在某个角度下才反光,油污在另一个角度才发暗,光位一改,同一缺陷的成像完全不同。维护时如果换了灯珠规格、调了安装角度,哪怕照度没变,模型看到的也是另一种图像。
判断方法:拿一件带已知缺陷的样品,按当前光位与历史照片对比,看缺陷区与背景的灰度差还在不在。差值缩小一半,说明光位或光谱已经变了。透明件与镜面件对角度最敏感,必要时用多角度分时成像,把几个方向的图像一起送进模型。
镜头污染与对焦漂移
油污、粉尘、水汽附着在镜头前片,表现为整体发雾、边缘锐度下降。车间里最常见的是切削液雾,几天就能在镜头上结一层膜。判断方法:拍一张高对比度的分辨率板,看线对是否还能分辨;或者比较图像梯度均值的历史曲线。
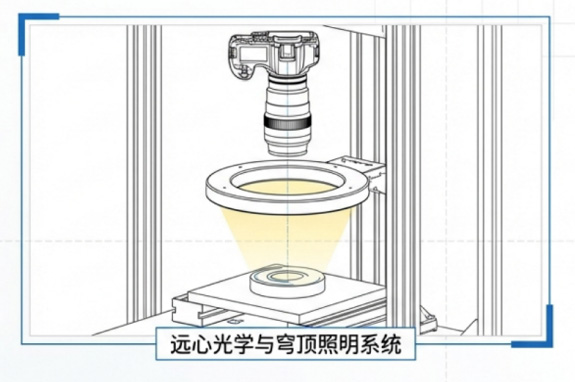
对焦漂移常被忽略。镜头锁紧环松动、支架热胀、工件高度变化,都会让焦面偏离。景深只有零点几毫米的远心镜头,偏移零点一毫米就足以让边缘变糊。把对焦环用螺纹胶固定、工件定位面加硬限位,是最省事的做法。
相机与触发
增益被误调、曝光时间被改、触发延迟漂移,都会让图像看起来一样、实际不一样。编码器抖动会造成图像在运动方向上的拉伸或压缩,缺陷形状随之变形。判断方法:用固定的棋盘格标定板在运动中拍摄,比对尺寸一致性;检查触发信号与曝光信号的时序。
三维设备还要看标定。像3D激光轮廓视觉检测设备,Z轴重复精度标称正负一微米到正负十五微米,但这是在新标定状态下;传感器受振动或温度变化后,零点会漂,高度类缺陷就会整体偏移。三维设备的标定周期应比二维更短。
机械与工装
夹具磨损、定位销松动、输送带跑偏,都会让工件在视场里的位置变了。位置一变,原本训练时学到的背景比例就变了,模型容易把背景当成缺陷。先用量块或标定件确认重复定位精度,再谈算法。
工装问题还会伪装成模型问题:同一工位白天准、夜班不准,往往是换班后上料手法不同,工件朝向装反了。加防呆、加到位检测,比再训练一版模型有效得多。
三、再查样本与模型
来料与工艺变了
同一型号的零件,换了供应商、换了表面处理、换了防锈油,外观在图像上的表现就不同。模型没有见过这种新正常,就会把正常纹理判成异常。这类问题的特征是:误判集中在某个批次或某几天,换回旧批次就恢复。查生产记录比查代码快。
模型漂移
在线自学习、增量训练如果没有严格的样本审核,会把误判当成新样本学进去,越学越偏。典型现象是准确率缓慢下降,且集中在原先表现最好的类别。另一个来源是标注口径变化:新来的标注员把轻微划痕标成缺陷,类别边界就漂了。类别不平衡同样会让模型偏向多数类,少数缺陷召回率下降。
阈值与后处理
置信度阈值、最小缺陷面积、非极大值抑制参数、感兴趣区域范围,这些后处理参数被改动,表现与模型退化几乎一样。排查时先导出同一批图像的原始推理结果,用固定参数离线复算,确认是模型输出变了,还是后处理变了。
样本不是越多越好,而是越贴近现场越好。新品类通常四十张左右可以完成初步建模,但要稳定,缺陷样本得覆盖不同位置、不同严重程度与不同批次;正常样本要包含边缘状态,比如料头、料尾、停机再启动后的前几件。只收集典型缺陷,模型会把没见过的正常变异当成异常。
四、复判与样本回流
误判不可能降到零,关键是让误判可管理。复判界面应支持三分类:确认缺陷、确认良品、不确定。只有前两类进入样本库,不确定的单独挂起,由工艺和质量一起评审,避免把争议样本喂给模型。
样本回流要有节奏。每天把确认误判的图像入库,每周做一次标注复核,每月训练一版,先在一条线灰度发布,对比误报率与漏检率再全量。像锂电池电芯外观视觉检测设备这类要求误报不超过百分之三的场景,灰度期至少要覆盖一个完整的来料批次周期,否则看不出批次差异。
版本管理不能省。每次训练记录样本集版本、超参数、评估集结果;上线保留回滚包。没有版本记录的模型迭代,出了问题连对比基线都找不到。
复判本身也要抽检。复判员之间的一致性用双人盲复核来评估,一致性低,说明判定标准不清,回流样本的质量也不可靠。建议每周抽三十件已复判图像做盲复核,分歧率超过一成,先修订判定标准,再谈模型。
五、处理顺序清单
下面这张表按先便宜后昂贵、先外部后内部的顺序排,现场可以照单执行,一项不通过就不要往下走。
| 顺序 | 检查项 | 判断依据 | 处理 |
|---|---|---|---|
| 1 | 黄金样品复拍 | 灰度均值下降超过百分之五 | 查光源、清洁镜头 |
| 2 | 光源驱动波形 | 曝光与驱动不同步 | 同步触发或改曝光 |
| 3 | 分辨率板成像 | 线对模糊、边缘锐度下降 | 重新对焦、锁紧镜头 |
| 4 | 标定件重复定位 | 位置偏差超过公差三分之一 | 修夹具、紧定位销 |
| 5 | 触发与编码器时序 | 图像拉伸或错位 | 校正触发延迟 |
| 6 | 来料批次对比 | 误判集中在新批次 | 补样本、调阈值 |
| 7 | 离线复算 | 模型输出变或后处理变 | 回滚参数或重训 |
清单的价值在于顺序。先拍一张黄金样品,五分钟就能判断成像有没有变;直接进训练流程,两天就过去了。把这张表贴在工位上,比写一份算法规范更管用。
执行时还有两个细节:一是每次只改一个变量,改完立刻复拍黄金样品确认效果;二是把改动写进日志,包括谁改的、改前改后的参数。现场最常见的二次故障,是同时调了亮度、曝光和阈值,说不清哪一项起了作用。
如果硬件检查全部通过、样本也补齐,误判仍然居高不下,再考虑模型结构或标注体系。此时应做一次离线评估:用最近一个月的生产图像跑当前模型与上一版模型,比较同一批样本上的漏检与过杀,数据会告诉你该不该重训。
误判是检测系统的常态,不是事故。真正需要警惕的是不知道为什么变多。上海科迎法电气建议把光源照度、镜头锐度、定位精度、误报率四项做成周趋势图,任何一项越界就先查硬件。需要按工件尺寸、缺陷尺度与节拍重新配套成像方案的用户,可以在AI视觉检测设备产品列表中对照各机型的相机像素、最小可检缺陷与节拍参数。