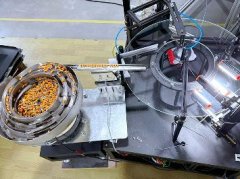
划伤、脏污这类表面缺陷,2D相机拍一张图就能判断;但高度差、段差、间隙与平面度,靠灰度图很难量化。3D线激光通过一条激光线扫过工件,把轮廓变成点云,再换算成高度与尺寸。它不替代2D,而是补上“深度”这一维。上海科迎法电气提供视觉检测设备与产线集成方案,本文从原理讲到选型与验收,帮助用户在项目初期判断3D是否必要、参数怎么定。
3D检测解决什么问题
先确认需求是“看得见”还是“量得准”,两者的方案不同。
2D检测的局限
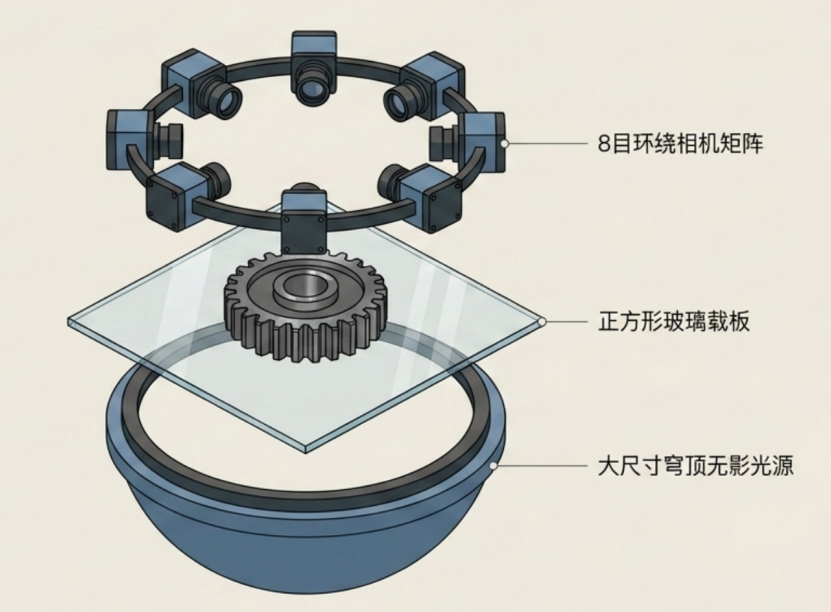
2D图像是亮度投影,反光变化、颜色差异与高度变化混在一起,很难区分。同一处凹坑在不同光照下可能看起来像凸起,边缘定位也受对比度影响。需要判断段差、平面度或装配间隙时,2D只能间接推测。若工件表面颜色批次波动大,2D阈值会频繁调整,维护成本上升。
高度与间隙测量
3D线激光可输出轮廓高度,适合测量段差、台阶、平面度、装配间隙与焊缝余高。它还能计算体积与截面面积,用于胶量与涂布量评估。测量范围由量程决定,超出量程的工件会丢失数据。精度与量程、工作距离相关,选型时要按公差倒推,而不是凭样本照片判断。
典型应用
常见场景包括电池极耳折弯高度、连接器针脚共面度、铸件毛刺、密封胶条连续性、装配间隙与段差。不同场景对扫描速度与分辨率的要求差异很大,产线节拍快的场合要优先核算行频与数据处理能力。3D激光视觉检测技术怎么选对原理与设备形态有系统梳理,可作为方案阶段的参考。
原理与关键参数
参数表上的数字要能对应到工件公差,否则只是纸面指标。
激光三角测量
激光器投出一条线,相机从一定夹角拍摄,光条在传感器上的位置随高度变化,通过三角关系换算出Z值。夹角越大,高度灵敏度越高,但遮挡与盲区也越明显。工件有深槽或台阶时,光条可能被挡住,形成数据缺失。选型时应结合工件轮廓,确认是否存在遮挡区域。
分辨率与量程
Z向分辨率决定能分辨多小的高度差,X向分辨率决定轮廓点间距。分辨率与量程通常互相制约,量程越大,分辨率越粗。选型时应先确定公差,再留出三到五倍余量,而不是刚好等于公差。工作距离与视野也要与设备结构匹配,镜头离工件太近会干涉夹具。
扫描速度与行频
产线节拍决定所需行频。工件运动速度乘以轮廓频率,决定沿运动方向的点间距。速度过快会让点云稀疏,细小特征被漏掉。数据处理能力同样关键,高行频产生的点云量很大,工控机与算法要跟得上。选型时应让供应商按实际节拍做扫描测试,而不是只看标称行频。
点云数据量可按“轮廓点数×行频”估算,再核算网络带宽与存储。千兆网在满负荷时余量有限,多传感器同时上传容易丢包。可在设备端先做特征提取,只上传结果与缩略点云,减轻后端压力。若节拍要求极高,应评估边缘计算方案,而不是一味提高工控机配置。数据丢包表现为点云缺段,容易被误判为工件缺陷。行频与曝光时间要匹配,曝光过长会让轮廓沿运动方向变宽。
成像与运动配合
3D检测对“怎么扫”很敏感,光路与运动必须一起设计。
扫描方向与安装夹角
传感器应与运动方向垂直安装,倾斜会让轮廓变形,需要额外补偿。安装夹角过大时,光条一侧的盲区增加。多传感器拼接时,视场重叠要足够,接缝处的标定要单独处理。支架刚性不足会引起振动,点云出现波纹,看似工件问题,实为结构问题。
反光与表面处理
镜面、拉丝与透明表面会让激光散射不均,点云出现空洞或跳点。可通过调整入射角、加偏振片或使用蓝色激光改善。透明件往往需要喷涂显影剂,但喷涂会影响节拍且难以在产线实施。表面处理方案应在项目早期验证,不能等到验收才发现测不到。
运动精度与同步
点云是逐线拼接而成,运动轴的编码器信号必须与轮廓数据同步。同步偏差会让轮廓沿运动方向拉伸或压缩。皮带输送存在打滑,建议加装编码器轮。扫描过程中工件晃动会引入噪声,夹具应定位可靠。多轴机器人扫描时,姿态数据要与点云一并记录。CCD视觉筛选机九类视觉功能中关于多视角成像的思路,同样适用于3D多传感器布置。
数据处理与判定
点云拿到手只是原料,判定规则才决定能不能用在产线。
点云滤波与修补
原始点云含噪声与缺失,需要滤波、去离群点与孔洞修补。滤波强度过大会把真实细节抹平,过小则误判增多。修补只适用于小范围缺失,大面积缺失应判为不可测而不是强行拟合。判定规则中应明确“不可测”如何处理,避免不良品被当作良品放行。
基准与拟合
高度测量需要基准面,基准选错会让所有数值偏移。常见做法是用工件上的加工面或治具面建立基准,再拟合平面或直线。拟合算法对离群点敏感,应先剔除毛刺区域。多个特征的相对位置关系,比单一高度值更能反映装配质量。
阈值与分级
阈值应按公差与工艺能力设定,并保留一定余量。分级可用于区分返修与报废,避免全部一刀切。阈值调整应留记录,便于分析不良率变化的原因。判定结果要与剔除机构联动,并确认动作反馈,防止漏剔。规则变更后应抽样复核,确认没有引入新的误判。
判定阈值最好用历史数据回放确定,而不是在生产线上边跑边调。回放时应覆盖不同批次、不同班次与不同表面状态,观察误判分布。阈值调整后应保留旧版本,出现批量异常时可快速回退。对于不可测比例较高的工位,应先改善成像或增加视角,而不是放宽阈值把缺数据当作合格。阈值分级还应与质量部门共同确认,返修与报废的界限不能由设备独自决定。
集成、标定与验收
3D设备的价值在产线上体现,集成质量决定它能不能长期稳定。
触发与信号汇集
触发信号应统一来源,避免相机、光源与运动轴各自计时。多路I/O可用分线盒集中进柜,减少接线错误。传感器数据线在振动场合应使用带锁紧的圆形连接器,例如面板式M12法兰防水插座,可减少插头松脱导致的丢帧。信号线与动力线应分开走线,降低干扰。
标定与复核
3D传感器需要标定Z向与X向比例,多传感器还要做坐标系拼接。标定块应覆盖量程的高中低位置,不能只校中间点。标定后应用标准件复核,确认全视场的偏差在公差内。温度变化会引起基线漂移,高精度场合应定期复标。标定数据应备份,更换传感器后需重新标定。
标定块应放在实际工作高度,垫高或悬空都会改变光路。标定时应关闭周边强光,避免环境光干扰激光条纹提取。若设备在高温车间运行,标定前应让传感器预热到工作温度,冷机标定的结果会随温升漂移。标定完成后应保存原始图像,便于后续复核。更换镜头、激光器或调整安装角度后,必须重新标定全部参数。标定周期可按精度要求设定,振动大的工位应缩短间隔。
验收与维护
验收应使用真实工件,覆盖极限尺寸与最差表面状态,并连续运行观察稳定性。检查项目包括重复性、再现性、不可测比例与节拍。镜片污染会让信号变弱,应制定清洁周期。光源寿命与传感器温漂也应纳入维护计划。更多检测设备与方案见产品中心。
常见问题解答
问:3D能替代2D吗?
答:不能。3D擅长高度与轮廓,颜色、字符与表面缺陷仍以2D为主。
问:分辨率越高越好吗?
答:不是。要结合量程、节拍与点云处理能力,过高分辨率会增加数据负担。
问:镜面工件能测吗?
答:可以,但需调整入射角或加偏振,必要时改变表面处理,应提前验证。
问:点云缺失怎么办?
答:小范围可修补,大面积缺失应判为不可测并隔离,不能强行拟合。
问:需要多久复标一次?
答:按精度要求与环境确定,温度波动大或振动强的场合应缩短周期。
问:皮带输送能同步吗?
答:建议加编码器轮,避免打滑造成轮廓拉伸,触发信号要统一。
结语
3D线激光把“看得见”推进到“量得准”,前提是光路、运动与判定规则一起设计。科迎法电气位于上海松江,提供视觉检测设备与产线集成方案,欢迎带样件做扫描验证。